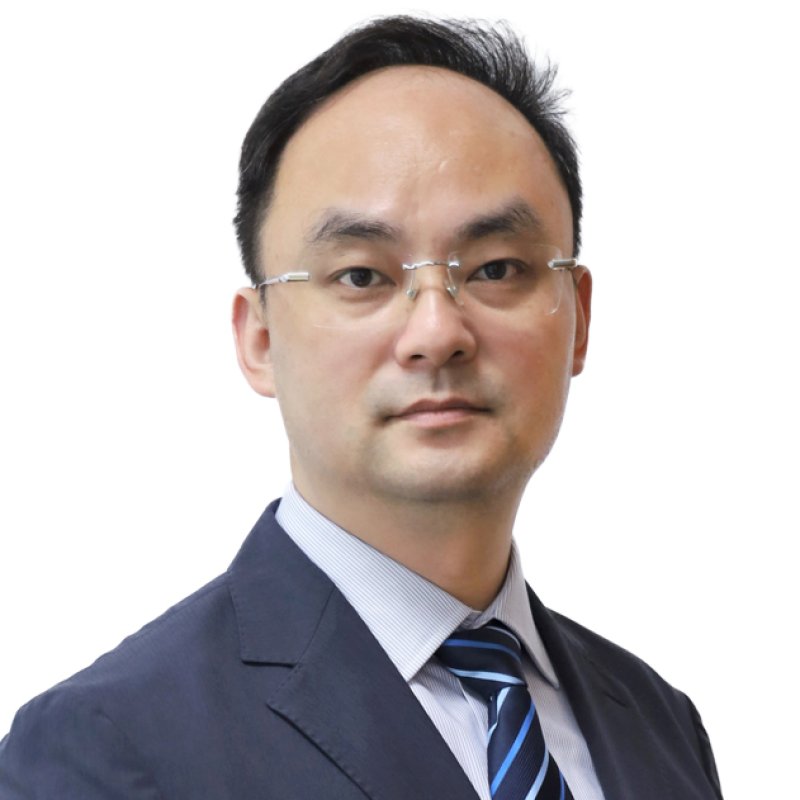
丁宁���,博士���,钻研员���,高级工程师���,毕业于香港中文大学机械与自动化工程学系���,钻研方向为特种机械人与推算机视觉������。现任Z6官网常务副院长���,香港中文大学(丽江)机械人与智能造作钻研院副院长���,广东省具身智能机械人创新中心、工程技术钻研中心及工程钻研中心主任���,广东省粤港澳高校城市运维特种机械人结合尝试室主任������。
同时担任SAC/TC591/SC1、SC5全国机械人尺度化技术委员会委员���,MIIT/TC8工信部人形机械人与具身智能尺度化委员会委员���,ISO/TC299/WG16国际尺度注册专家���,NEA/TC35、TC41、CEEIA/TC50、CASEI、CSEE���,中电联、电机工程、电器工业、特种设备等行业协会尺度委员会委员���,CIS中国仪器仪表学会智能车与机械人专业委员会副主任、中国仪器仪表学报编委、广东省人为智能与机械人联盟副秘书长、理事、学会理事���,丽江市人大常委会征询专家���,丽江市人为智能伦理审查委员会副主任委员���,丽江市龙岗区鹤湖智库委员���,丽江市高级职业技术经理人���,UABB 2025深港城市/构筑双城双年展主策展人������。
主持国度天然科学基金、广东省沉点研发打算、广东省天然科学基金、丽江市基础钻延注可持续发展专项、海洋专项、战术钻研等沉点科技项目�������������7⒄咕呱碇悄芑∧P汀⒕呱碇悄芑等讼低匙暄���,以及电力、桥梁、管路等城市基础设施运维检建特种机械人利用开发������。颁发国际会议与期刊论文100余篇���,授权专利100余项及国际专利1项���,主导或参编并颁布机械人领域国度尺度10余项������������;竦霉愣×炀⒗鼋泻1砀叩荡巍⑸盍⒉诺热瞬糯蛩������������;竦肐EEE IROS2021最佳利用论文奖及最佳机构与设计奖提名、2023年机械工业科技进取奖、2023年中国海表人才创新创业奖、率先杯未来技术创新大赛、2024年吴文俊人为智能科技进取奖、2025年中国仪器仪表学会科技进取奖等奖项������。
参加编写国度/行业尺度:
《特种机械人术语》GB/T 36239-2018���,主导编写���,2019年1月颁布
《特种机械人分类符号与标志》 GB/T 36321-2018���,主导编写���,2019年1月颁布
《活动康复训练机械人通用技术前提》 GB/T 37704-2019���,参加编写���,2020年3月颁布
《地面废墟搜救机械人通用技术前提》 GB/T 37703-2019���,参加编写���,2020年3月颁布
《电力机械人术语》 GB/T 39586-2020���,参加编写���,2021年7月颁布
《水下机械人整机及零部件根基环境试验步骤 水静压力试验步骤》GB/T 43849-2024���,参加编写���,2024年5月颁布
《腿式机械人机能及试验步骤》GB/T 44251-2024���,参加编写���,2024年7月颁布
《服务机械人云平台分类嘉拷寮系统结构》GB/T 45301-2025���,参加编写���,2025年2月颁布
《机械人 词汇》GB/T 12643-2025���,参加编写���,2025年2月颁布
《工业机械人 三维视觉疏导系统 通用技术要求》GB/T 45501-2025���,参加编写���,2025年3月颁布
《自驱式管路内检测机械人通用技术规范》GB/T 46366-2025���,参加编写���,2025年10月颁布
颁发论文:
Zhenliang Zheng, Ning Ding*, Herbert Werner, Feng Ren, Yongyuan Xu, Wenchao Zhang, Xiaoli Hu, Jianguo Zhang, Tin Lun Lam*, “CCRobot-S: A Robotic Cable-Climbing Squad Collaborating for Fast Inspection and Heavy-Duty Maintenance”, IEEE Transactions on Robotics, 2025.
Zhenliang Zheng, Chao Wang, Xiaoli Hu, Lun Zhang, Wenchao Zhang, Yongyuan Xu, Pengfei Liu, Xufang Pang, Tin Lun Lam*, Ning Ding*, “Developing a climbing robot for stay cable maintenance with security and rescue mechanisms”, Journal of Field Robotics, 2025. (Inside Back Cover Image)
Zhenliang Zheng, Yongyuan Xu, Xuchun He, Tin Lun Lam*, Ning Ding*, A Cascaded Strategy with Embodied Artificial Intelligence: Forward Kinematics Solutions for CCRobot‐S, Journal of Field Robotics, 2025. (Cover Image)
Shengkai Liu, Chao Wang, Xiaoqiang Yuan, Ning Ding*���,Design and Control of a Bionic Inspection Robot for Suspension Bridge Main Cables, Journal of Bionic Engineering, 1-16, 2025.
Shengkai Liu, Jian Jiao, Ning Ding*, Tao Mei, “Dynamic Modeling Incorporating Water Damping for a Fiber-Reinforced Soft Actuator Based on Euler–Bernoulli and Cosserat Rod Theories”, IEEE/ASME Transactions on Mechatronics, 2024.
Xufang Pang, Feng Li, Hongjie Zhuang, Ning Ding*, Xiaopin Zhong, Shengfeng He, Wenxi Liu, Bo Jiang, “Upright-Net+: Enhanced Learning of Upright Orientation for 3D Point Clouds”, IEEE Transactions on Visualization and Computer Graphics, 2025.
Xufang Pang, Feng Li, Ning Ding*, Xiaopin Zhong*, "Upright-Net: Learning Upright Orientation for 3D Point Cloud", IEEE/CVF CVPR 2022.
Zonggao Mu*, Luyang Zhang, Lei Yan, Zixuan Li, Ruichun Dong, Chengjiang Wang, Ning Ding, “Hyper-redundant manipulators for operations in confined space: Typical applications, key technologies, and grand challenges“, IEEE Transactions on Aerospace and Electronic Systems, 2022.
Xuan Xia, Xizhou Pan, Nan Li, Xing He, Lin Ma, Xiaoguang Zhang, Ning Ding*, “GAN-based anomaly detection: A review”, Neurocomputing, 2022. (Highly Cited Paper)
Zhenliang Zheng, Ning DING* , Huaping Chen, Xiaoli Hu, Sarsenbek Hazken, Ziya Wang, “CCRobot-V: A Silkworm-Like Cooperative Cable-Climbing Robotic System for Cable Inspection and Maintenance”, IEEE ICRA 2022.
Wenchao Zhang, Zhenliang Zheng, Ning Ding*, “CCRobot-IV-F: a Ducted-fan-driven Flying-type Bridge Stay Cable Climbing Robot”, IEEE IROS 2021. (Best Application Paper Award, Best Mechanism and Design Award finalist)
Zhenliang Zheng, Wenchao Zhang, Huaping Chen, Ning Ding*, “CCRobot-IV: an Obstacle-free Split-type Quad-ducted Propeller-driven Bridge Stay Cable Climbing Robot”, IEEE IROS 2021, RAL.
Ning Ding*, Zhenliang Zheng and Junlin Song, “CCRobot-III: a Wire-driven Palm-based Cable Climbing Robot for Inspection on the Cable-stayed Bridge”, IEEE ICRA 2020.
Zhenliang Zheng, Ning Ding*, “Design and Implementation of the CCRobot-II: a Palm-based Cable Climbing Robot for Inspection on the Cable-stayed Bridge”, IEEE ICRA 2019.
Zhenliang Zheng, Sufeng Hu and Ning Ding*, "A Biologically Inspired Cable Climbing Robot: CCRobot - Design and Implementation”, IEEE ROBIO 2018.
Zhenliang Zheng, Xiaoqiang Yuan, Huanhui Huang, Xiao Yu, Ning Ding*. "Mechanical design of a cable climbing robot for inspection on a cable-stayed bridge", IEEE WCICA 2018.